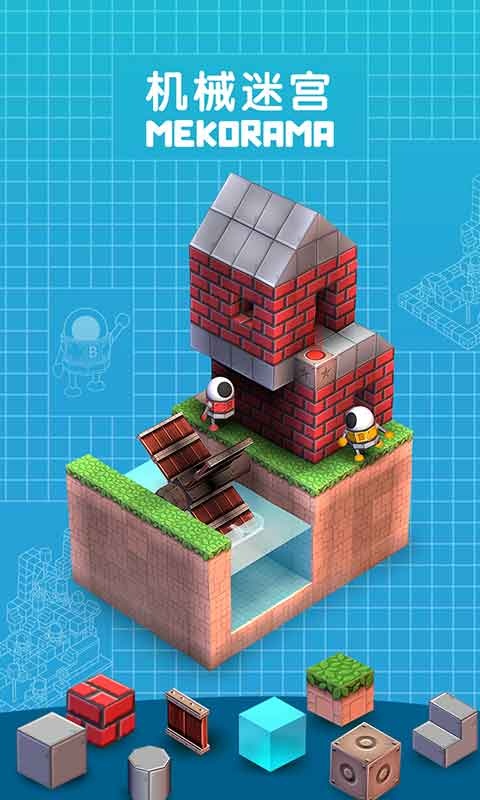
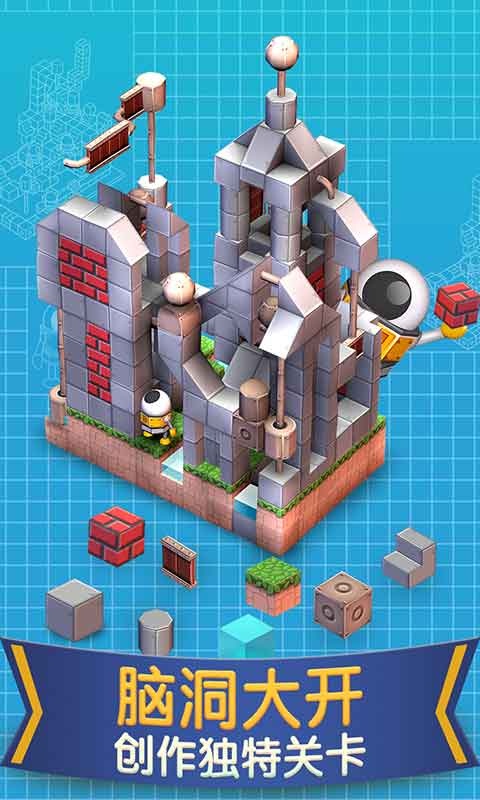
机械迷宫游戏是一款适合休闲益智的3D迷宫闯关游戏,玩家会带着一名呆萌机器人穿过方块搭成的立体场景,利用翻转视角和移动机关寻找出口,每个关卡都像一件需要慢慢拆开的谜题,画面颜色清爽,音乐节奏舒缓,既有适合新手熟悉规则的内容,也有需要反复观察路线的挑战,还能尝试编辑关卡,让解谜过程多一些自己的想法。
机械迷宫游戏玩法介绍
机械迷宫游戏把重点放在空间判断与机关配合上,机器人不能只沿着眼前道路前进,很多时候需要先转动场景,再确认隐藏道路的位置。红色按钮是通往终点的重要目标,能够触碰按钮的物体都可能成为破局关键,机关、柱子以及其他机器人都要根据位置灵活利用。
部分场景会安排行动迟缓的同族机器人,玩家需要借助柱顶、机关和地形高度完成触发。有些关卡会把机器人困在封闭区域,只能调整机关路线,引导其他机器人踩下按钮。遇到电池头时要留意距离,靠得太近会直接结束当前挑战,提前观察移动范围,比盲目向前更容易保住进度。
游戏特色
可爱的机器人造型让紧张的思考过程多了几分轻松,移动时的动作也很有趣。
立体迷宫包含50个风格不同的场景,路线、落差和机关摆放各有变化。
关卡没有固定的单一路线,观察空间关系后,常常能找到出人意料的通行办法。
完成基础挑战后还能自行制作机关关卡,并与其他玩家分享自己的设计。
机械迷宫游戏1-5关攻略
第1关攻略
先跟随教程前进,把机器人移到画面标出的圆圈处。
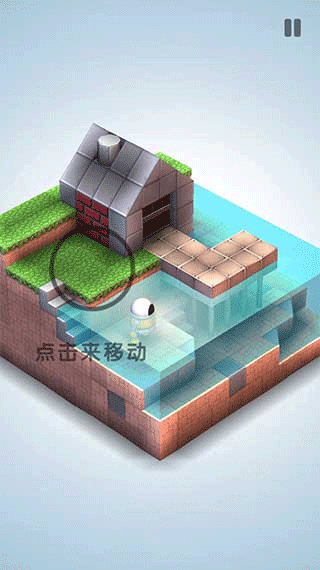
转动场景后会看见新的圆圈,圆圈内部就是机关,先把机关推到地面这一侧,再让机器人站到机关上方。
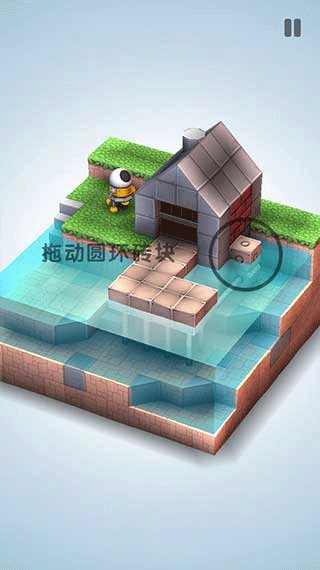
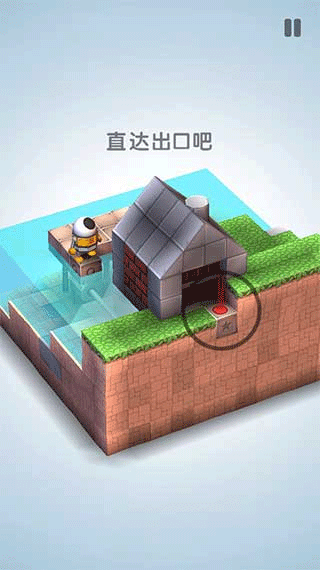
再次调整观察方向,红色终点便会显现,把机关推向草坪所在的一端,机器人即可顺利抵达终点。
第2关攻略
先让机器人进入洞口,再旋转场景,从另一侧走出洞穴。
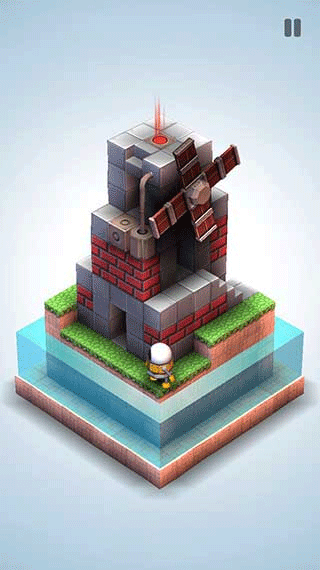
随后前往上方风车下方的洞口,转动视角后,依旧从另一边离开。
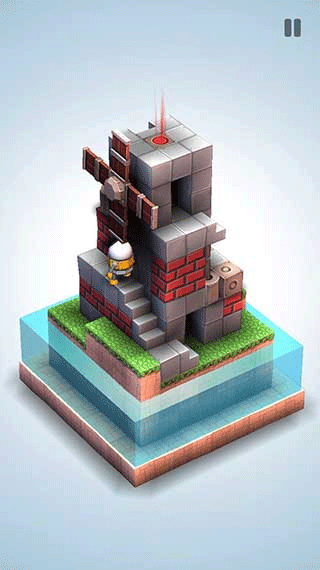
让机器人站在机关上,把机关推到上方,再进入内部洞口,旋转视角并从另一侧出来。
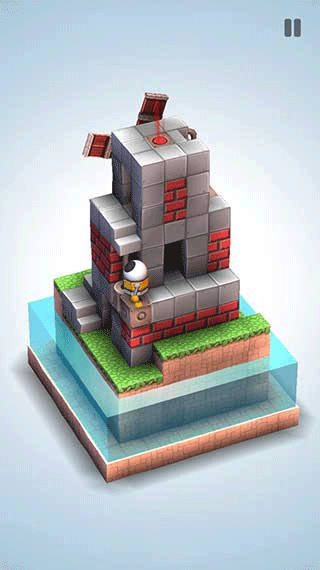
把机关继续推至最顶端,沿着位置变化即可抵达终点。
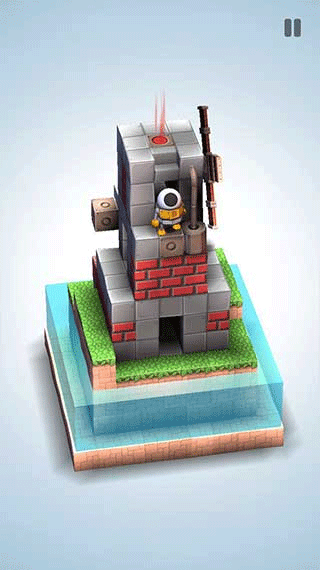
第3关攻略
开局先钻进台阶下方的洞里,转动场景后从另一侧离开。
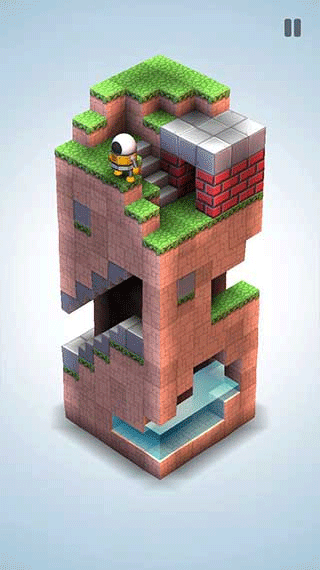
站上机关,把机关向下移动,随后走到台阶上方。
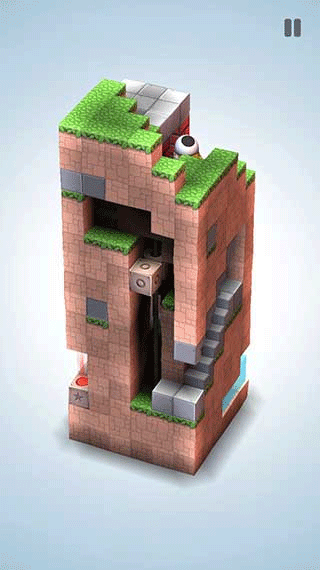
旋转视角并点击草地位置,让机器人来到另一面,再利用机关前往对面区域。
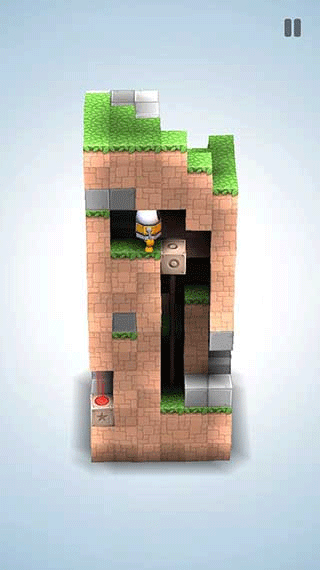
发现终点后直接点击终点位置,机器人便能完成本关。
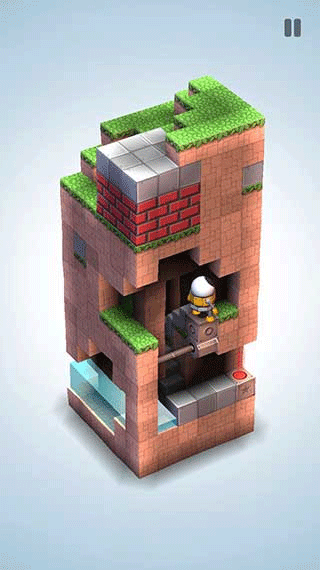
第4关攻略
先推动机关,让机器人借助机关走到另一侧台阶上。
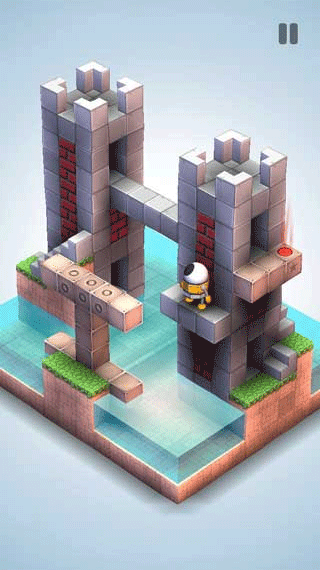
把机关调整到与下方洞口相对的位置,旋转视角进入洞口,点击机关后站到机关第一层。
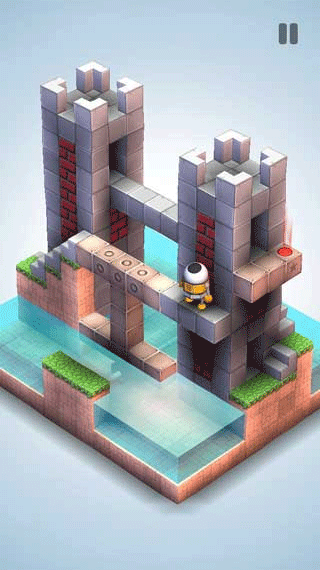
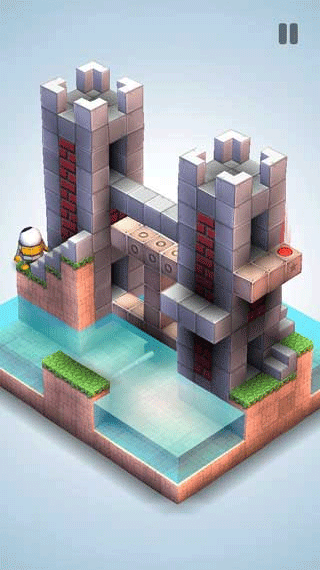
把机关推到右侧草坪处,绕到机关另一面,再将机关调整至下方洞口的对应位置,转动视角后走上楼梯。
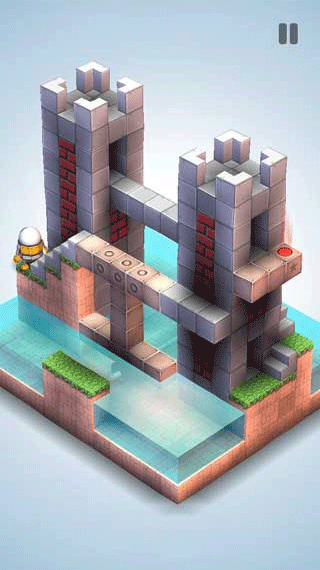
将机关推到机器人面前,借此抵达对面,最后旋转场景,就能看到并到达终点。
第5关攻略
先把机关推到下方,站上机关后再次推动,让机关升到上方台阶处。
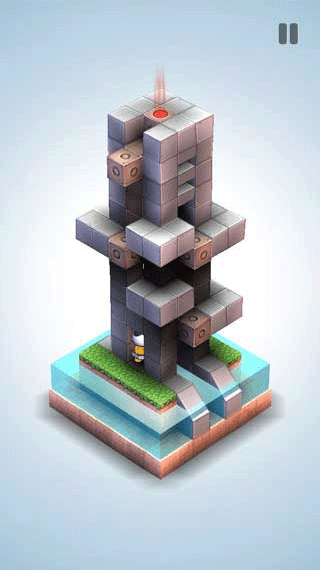
走到另一侧,把上方机关向下移动,站上机关后再次推动,直到机关来到上方台阶。
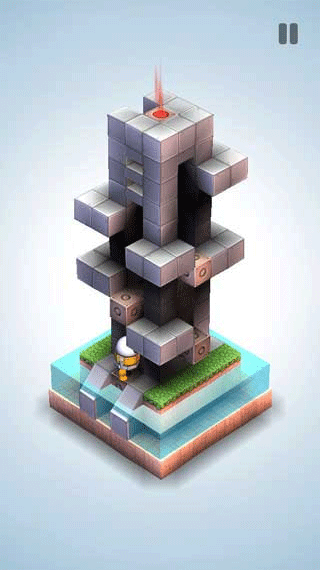
旋转场景,把上方机关移至下方,再借助位置变化登上高处台阶。
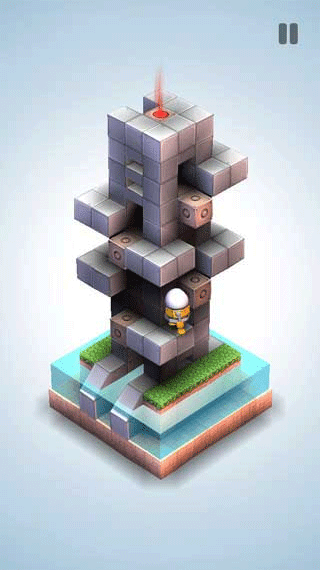
站到机关上面,继续推动机关,使其移动到上方台阶的位置。
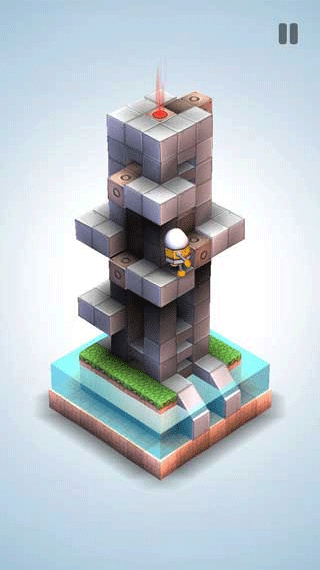
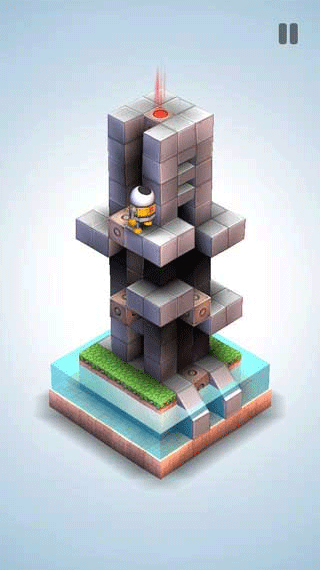
最后把最上方的机关推到下面,坐上机关向上移动,即可抵达上方终点。
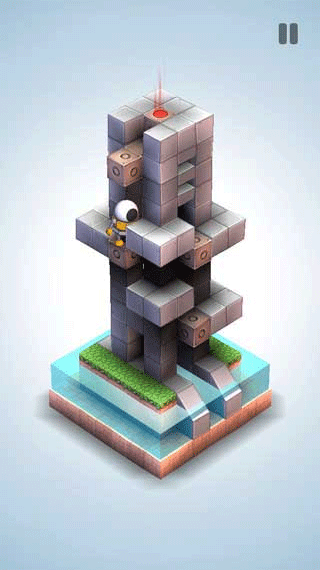
推荐理由
适合喜欢慢慢琢磨路线的玩家
每个场景都把道路、机关和高低差放在立体空间里,遇到卡关时转动视角往往就能发现原本忽略的通路,比单纯寻找出口更有思考感。
机器人形象让解谜过程更轻松
小机器人动作呆萌,失败后重新尝试也不会有太强的挫败感,适合碎片时间游玩,安静的音乐也不会造成听觉压力。
关卡数量能够支撑持续体验
50个场景并非重复摆放机关,部分内容需要利用洞口换位,部分内容则要推动机关登上台阶,变化比普通迷宫更明显。
自由编辑增加了重复游玩的空间
完成闯关后可以自己安排机关位置,按照个人想法制作路线,喜欢研究谜题的人能把通关思路变成新的挑战。
注意事项
新手最容易翻车的地方就是只盯着机器人脚下那一面,明明道路就在旁边,却因为没有转视角一直原地绕,遇到卡住时先拖动场景确认四周,再决定移动方向,这是软件教程里很容易略过、却很实用的新手必看细节。
看到红色终点也别急着直接冲,先确认机关是否已经摆到正确位置,有些路线需要先把机关推到草坪或台阶附近,少走一步就会被高度挡住,重新调整时要从机关另一侧接近,避免踩坑。
电池头附近尤其要稳,角色靠得太近会直接结束当前挑战,翻转场景前先看清电池头的活动区域,菜单路径不用反复找,回到当前关卡重新观察路线即可。
如果发现机器人进了洞却没有出现在预想位置,通常是视角方向没有转到对应一面,不要连续乱点,先旋转场景,再点击出口位置,按照软件教程这个顺序处理最省时间。
更新日志
新增多组立体迷宫场景,机关路线更加丰富。
优化关卡编辑功能,创建路线时移动更加稳定。
调整场景翻转表现,洞口位置显示更加清楚。
机械迷宫游戏评测
我用小米Redmi Note 12试玩,翻转场景时误碰返回键,角色直接停在原地,重新进入后进度还在,这点挺省心。关卡前几关节奏舒服,机关移动也有反馈,槽点是部分立体角度容易看花,电池头靠近时失败提示来得太快,需要多试几次。